Liên lạc không dây hoạt động tốt trên cánh đồng trống có thể sẽ hành xử rất khác khi robot đi vào ruộng ngô đã trưởng thành. Thân cây cao, lá rộng, độ ẩm cao, hướng của robot thay đổi và độ cao lắp đặt anten thấp có thể biến một đường truyền tưởng như đơn giản thành kênh RF có độ biến thiên cao.
Đó là thách thức trọng tâm trong dự án anten tùy chỉnh này. Khách hàng đang phát triển một robot nông nghiệp thông minh cần truyền video và dữ liệu không dây ổn định khi di chuyển giữa các hàng ngô cao. Một số anten tiêu chuẩn đã được thử nghiệm, bao gồm các mẫu có độ lợi cao hơn, mẫu có độ lợi thấp hơn và anten có kiểu bức xạ được điều chỉnh. Không mẫu nào mang lại hiệu suất đủ ổn định trong môi trường vận hành thực tế.
Do đó, dự án đòi hỏi nhiều hơn là chỉ thay thế bằng một sản phẩm khác. RFLink đã tiếp cận dự án như một cặp giải pháp anten tùy chỉnh cho toàn bộ tuyến không dây: một anten cho phía trạm gốc và một anten khác cho thiết bị đầu cuối robot di động. Giải pháp cuối cùng bao gồm anten trạm gốc 4 dBi và anten đầu cuối nhỏ gọn 2 dBi được thiết kế chú trọng đến độ ổn định phân cực, ràng buộc lắp đặt và khả năng chống rung.
Tổng quan dự án
| Mục | Thông tin dự án |
|---|---|
| Ứng dụng | Robot nông nghiệp thông minh hoạt động trong ruộng ngô |
| Nhu cầu liên lạc chính | Truyền video và dữ liệu không dây ổn định khi robot di chuyển |
| Thách thức môi trường | Cây ngô cao, rậm rạp cản trở và tán xạ tín hiệu RF |
| Các phương án đã thử trước đó | Nhiều ăng-ten tiêu chuẩn với các mức tăng ích khác nhau và khả năng điều chỉnh mẫu bức xạ |
| Các ưu tiên kỹ thuật chính | Giảm biến thiên tuyến truyền liên quan đến phân cực, phù hợp với kết cấu robot, giảm kích thước và cải thiện khả năng chống rung |
| Giải pháp đã bàn giao | Ăng-ten 4 dBi cho phía trạm gốc và ăng-ten 2 dBi cho đầu cuối robot |
| Kết quả xác minh | Khách hàng đã thử nghiệm giải pháp ghép cặp và báo cáo hiệu năng đạt yêu cầu |
Vì sao cánh đồng ngô là môi trường RF khó
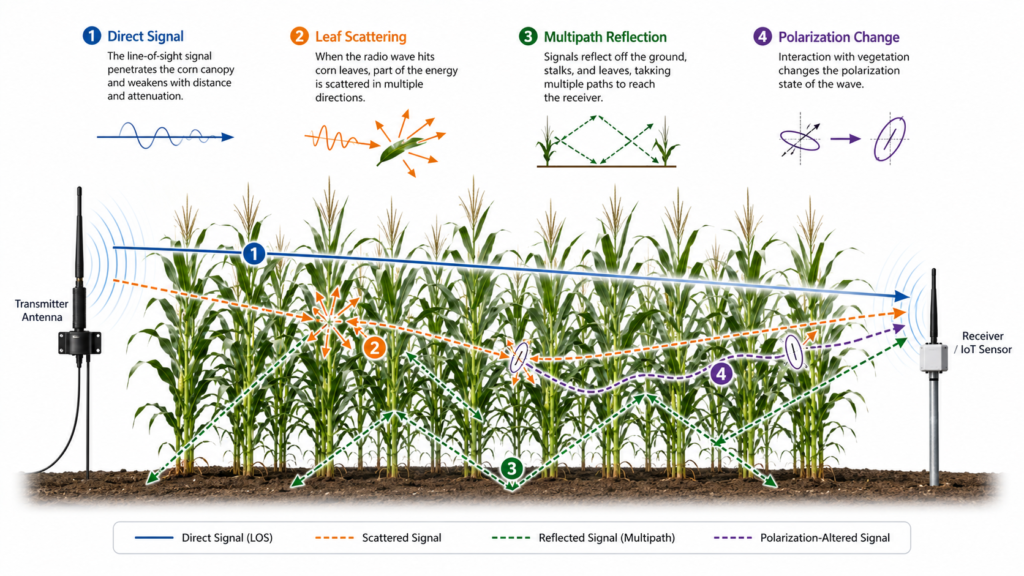
Cánh đồng ngô không chỉ đơn thuần là một khu vực ngoài trời thoáng đãng với vài vật cản. Khi cây trồng đạt chiều cao tối đa, đường truyền vô tuyến có thể đi qua một lớp lá và thân cây dày đặc, không đồng đều và nhiều độ ẩm. Môi trường lan truyền cũng thay đổi khi robot di chuyển từ hàng này sang hàng khác.
Nhiều hiệu ứng có thể xảy ra cùng lúc.
Suy hao do thảm thực vật
Lá và thân cây hấp thụ và tán xạ một phần năng lượng được truyền. Mức độ nghiêm trọng phụ thuộc vào tần số, mật độ cây trồng, độ ẩm của cây, khoảng cách lan truyền, chiều cao ăng-ten và hình học của các hàng cây. Do đó, một ngân sách tuyến truyền có vẻ đủ trong không gian tự do có thể có ít biên dự trữ hơn nhiều bên trong cánh đồng.
Đa đường và thay đổi phân cực
Tín hiệu trực tiếp có thể bị suy yếu, trong khi các thành phần phản xạ và tán xạ đến từ các hướng khác nhau. Các thành phần đó có thể có pha và nội dung phân cực khác nhau. Kết quả là, ăng-ten thu có thể không thấy mối quan hệ phân cực rõ ràng giống như trong thử nghiệm trên bàn thử hoặc thử nghiệm ngoài trời.
Đây là lý do tại sao phân cực ăng-ten trở thành một biến số hệ thống quan trọng. Vấn đề thực tế không phải là mỗi lá ngô xoay tín hiệu một góc cố định. Đúng hơn, tán cây trồng tạo ra sự kết hợp thay đổi của suy hao, tán xạ, phản xạ và sự không khớp phân cực. Tín hiệu thu khả dụng có thể thay đổi ngay cả khi công suất phát và độ lợi danh định của ăng-ten không đổi.
Các đo đạc công bố trên cánh đồng ngô ủng hộ mối quan ngại kỹ thuật này. Một nghiên cứu lan truyền năm 2024 ở 0.9 GHz và 2.4 GHz phát hiện rằng mức tín hiệu thu bị ảnh hưởng bởi thảm thực vật, phân cực ăng-ten và độ cao tương đối của ăng-ten phát và thu.
Robot di chuyển liên tục
Robot di động thay đổi vị trí, hướng, độ nghiêng và khoảng cách so với trạm gốc. Ăng-ten của nó cũng có thể dịch chuyển tương đối so với khung kim loại, pin, thiết bị điện tử điều khiển, camera và các bộ phận kết cấu khác. Những thay đổi này có thể làm thay đổi giản đồ bức xạ và sự căn chỉnh phân cực mà ăng-ten phía xa nhìn thấy.
Do đó, thử nghiệm tĩnh không thể đại diện đầy đủ cho điều kiện vận hành. Ăng-ten phải hoạt động ổn định với nhiều hướng khác nhau thay vì chỉ hoạt động tốt khi robot hướng về một phía.
Chiều cao lắp đặt thấp và các ràng buộc cơ khí
Robot nông nghiệp thường không thể đặt mọi ăng-ten cao phía trên cây trồng. Ăng-ten phải phù hợp với máy thực tế, tránh cản trở chuyển động cơ khí, chịu được rung động lặp lại và vẫn thuận tiện cho việc lắp ráp và bảo trì.
Những ràng buộc này khiến thiết kế RF và thiết kế cơ khí không thể tách rời. Một vị trí thuận tiện về mặt cơ khí có thể không tốt cho bức xạ. Ăng-ten lớn hơn có thể cải thiện một thông số RF nhưng lại không phù hợp với kết cấu thiết bị đầu cuối. Phương án lắp đặt linh hoạt có thể giảm ứng suất cơ khí nhưng lại cho phép ăng-ten dịch chuyển quá mức. Thiết kế cuối cùng phải cân bằng tất cả các yếu tố này.
Vì sao thay đổi độ lợi ăng-ten không giải quyết được vấn đề
Khách hàng đã thử nghiệm cả ăng-ten độ lợi cao và độ lợi thấp. Đây là một bước xử lý sự cố hợp lý, nhưng không giải quyết được cơ chế lỗi chi phối.
Độ lợi cao hơn không phải giải pháp vạn năng
Độ lợi ăng-ten mô tả mức độ tập trung bức xạ theo các hướng cụ thể. Nó không tạo thêm công suất phát, không loại bỏ suy hao do cây trồng và không tự động sửa sự không khớp phân cực. Tùy thuộc vào kết cấu ăng-ten, việc tăng độ lợi cũng có thể thu hẹp vùng phủ theo một mặt phẳng.
Đối với robot di động, vùng góc ngẩng hữu ích bị thu hẹp có thể khiến liên kết nhạy cảm hơn với những thay đổi về độ cao, độ nghiêng, địa hình và hướng. Giá trị dBi danh định có thể trông tốt hơn trên bảng dữ liệu trong khi liên kết thực địa trở nên kém ổn định hơn.
Đây cũng chính là lý do độ lợi ăng-ten không bao giờ nên được đánh giá như một chỉ số riêng lẻ cho khoảng cách liên lạc. Hiệu suất thực tế phụ thuộc vào toàn bộ ngân sách liên kết, giản đồ bức xạ, phân cực, lắp đặt, vật cản, nhiễu, suy hao cáp, công suất phát của radio và độ nhạy máy thu.
Chỉ giảm độ lợi không đủ để khắc phục sai lệch phân cực
Ăng-ten có độ lợi thấp hơn có thể mang lại vùng phủ góc rộng hơn trong một số thiết kế, nhưng điều đó không đảm bảo thu ổn định xuyên qua tán cây dày. Nếu trường thu hữu ích bị ảnh hưởng mạnh bởi các thành phần phân cực thay đổi và đa đường, thì việc chỉ thay một ăng-ten tiêu chuẩn bằng một ăng-ten khác có thể khiến nguyên nhân gốc vẫn không đổi.
Tối ưu giản đồ bức xạ phải phù hợp với chuyển động thực tế
Việc điều chỉnh giản đồ bức xạ có thể cải thiện vùng phủ theo một hướng xác định. Tuy nhiên, giản đồ được tối ưu cho lắp đặt cố định có thể không phù hợp với robot liên tục quay, nghiêng trước sau và di chuyển giữa các luống cây trồng.
Việc lựa chọn giữa ăng-ten đa hướng và ăng-ten định hướng do đó phải dựa trên phạm vi chuyển động thực tế và hình học của trạm gốc. Mục tiêu thiết kế không phải là giản đồ trong không gian tự do ấn tượng nhất. Mà là giản đồ hữu ích nhất sau khi ăng-ten được lắp trên robot thực tế và vận hành trong cánh đồng thực tế.
Chỉ tối ưu một phía sẽ khiến một nửa tuyến liên kết không được kiểm soát
Trạm gốc và thiết bị đầu cuối trên robot tạo thành một hệ thống RF. Chỉ cải thiện ăng-ten của robot có thể không tạo ra kết quả ổn định nếu ăng-ten trạm gốc có giản đồ, đáp ứng phân cực, độ cao lắp đặt hoặc vùng phủ không phù hợp. Điều ngược lại cũng đúng.
Trong dự án này, RFLink xem hai đầu cuối như một cặp phối hợp, chứ không phải hai mặt hàng riêng lẻ trong danh mục.
Mục tiêu kỹ thuật 1: Nâng cao khả năng chống chịu biến thiên phân cực
Ưu tiên đầu tiên là giảm độ nhạy của tuyến liên kết với các thay đổi phân cực do môi trường cây trồng và chuyển động của robot gây ra.
Kỹ sư RF của RFLink đã phát triển một cấu trúc ăng-ten độc quyền cho điều kiện vận hành này. Thiết kế được tối ưu để duy trì mối quan hệ ghép nối hữu dụng hơn khi thiết bị đầu cuối di chuyển và kênh truyền thay đổi. Vì cấu trúc bức xạ chi tiết thuộc thiết kế riêng của dự án, nên nó không được công bố trong nghiên cứu tình huống này.
Bài học kỹ thuật quan trọng là hiệu năng phân cực cần được xem xét ở cấp hệ thống. Nhãn phân cực danh định trên bảng dữ liệu mô tả một đặc tính ăng-ten trong điều kiện được kiểm soát. Nó không dự đoán đầy đủ điều gì xảy ra sau khi ăng-ten được lắp trên máy đang di chuyển và tín hiệu truyền qua thảm thực vật dày.
Do đó, quá trình thiết kế tập trung vào sự kết hợp của:
- hành vi bức xạ sau lắp đặt của ăng-ten;
- các hướng mong đợi của robot;
- vị trí trạm gốc và vùng phủ sóng;
- cấu trúc cây trồng xung quanh;
- các linh kiện cơ khí và điện tử gần đó; và
- tương tác giữa hai ăng-ten tùy chỉnh.
Điều này đã chuyển dự án từ một bài so sánh độ lợi đơn giản thành nhiệm vụ tối ưu hóa thiết bị và môi trường.
Mục tiêu kỹ thuật 2: Xây dựng ăng-ten robot nhỏ gọn, chống rung
Ưu tiên thứ hai là tích hợp cơ khí. Ăng-ten đầu cuối phải phù hợp với robot nông nghiệp thông minh mà không tạo ra cấu trúc bên ngoài quá khổ hoặc trở nên dễ bị ảnh hưởng bởi rung động liên tục.
RFLink đã tối ưu kích thước và bố trí cơ khí của ăng-ten để giảm kích thước tổng thể trong khi vẫn duy trì hành vi RF yêu cầu. Cấu trúc cũng được điều chỉnh để cải thiện khả năng chống chịu chuyển động và rung động trong ứng dụng robot.
Điều này quan trọng vì rung động có thể ảnh hưởng nhiều hơn đến độ bền vật lý. Chuyển động lặp lại có thể làm thay đổi hướng của ăng-ten, cách đi dây cáp, tải trọng lên đầu nối, khoảng cách tới kim loại gần đó hoặc mối quan hệ giữa ăng-ten và cấu trúc gắn của nó. Ngay cả những thay đổi cơ khí nhỏ cũng có thể tạo ra biến thiên RF khi thiết kế ban đầu có ít độ dự phòng.
Do đó, ăng-ten đầu cuối được phát triển như một thành phần tích hợp của robot thay vì một phụ kiện được thêm vào sau khi thiết kế cơ khí đã hoàn tất. Cách tiếp cận ở cấp độ thiết bị này tương tự như các dự án chịu điều kiện khắc nghiệt khác, nơi hiệu năng RF, không gian nhỏ gọn, khả năng làm kín và rung động phải được xem xét cùng nhau, chẳng hạn như nghiên cứu điển hình về ăng-ten gói pin tùy chỉnh của RFLink.
Giải pháp ăng-ten theo cặp
Sau khi đánh giá cơ chế hỏng hóc và các yêu cầu lắp đặt, RFLink đã hoàn thiện hai thiết kế tùy chỉnh.
Ăng-ten trạm gốc 4 dBi
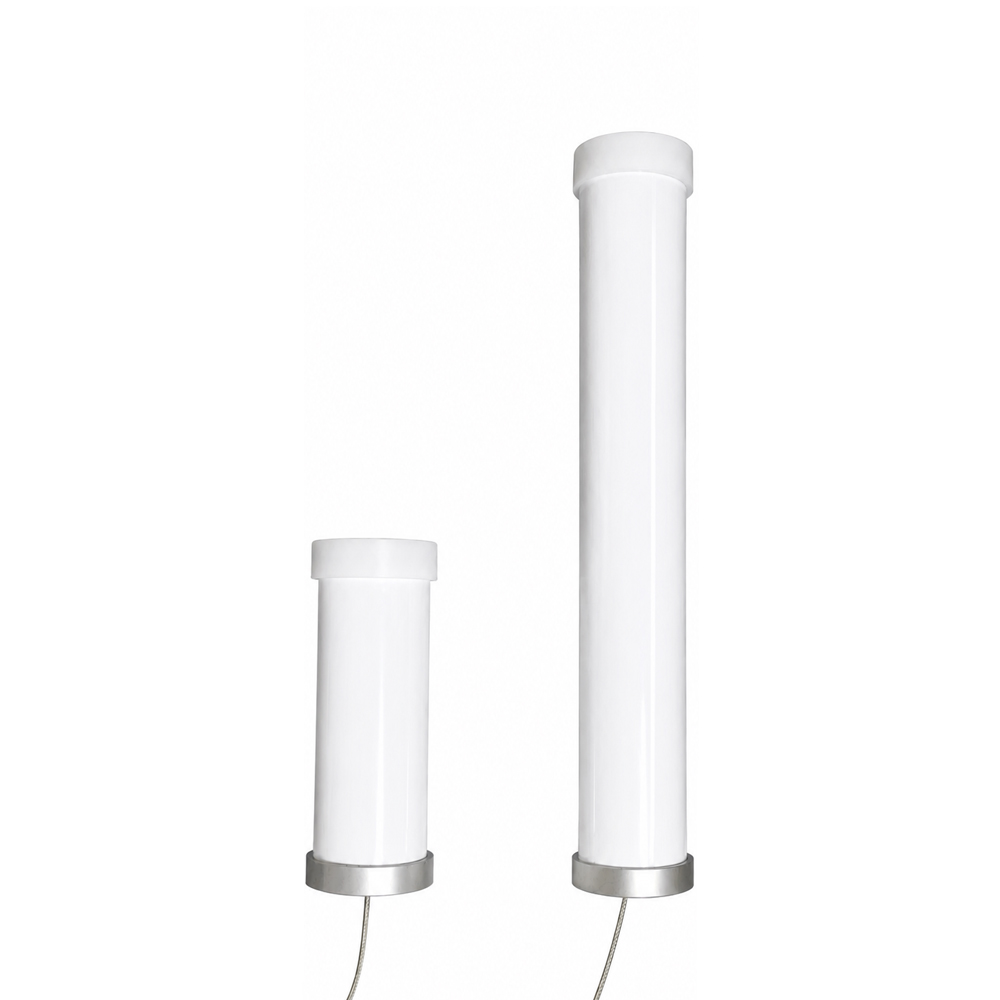
Phía trạm gốc sử dụng thiết kế 4 dBi. Mục tiêu là cân bằng thực tế giữa vùng phủ hữu ích tại hiện trường và độ tập trung hướng sóng, thay vì tối đa hóa con số độ lợi.
Ăng-ten trạm gốc phải hỗ trợ liên lạc trên toàn khu vực làm việc của robot, đồng thời phối hợp với đặc tính phân cực và đồ hình bức xạ của ăng-ten đầu cuối. Vai trò của nó không chỉ là truyền mạnh hơn. Nó phải cung cấp đáp ứng thu và phát phù hợp cho đường truyền thay đổi xuyên qua cánh đồng ngô.
Ăng-ten đầu cuối robot 2 dBi
Thiết bị đầu cuối di động sử dụng thiết kế 2 dBi. Mục tiêu độ lợi này hỗ trợ các mục tiêu gọn nhẹ và chịu chuyển động của dự án, đồng thời cho phép các kỹ sư tập trung vào đặc tính bức xạ khi lắp đặt và cấu trúc định hướng phân cực độc quyền.
Thiết kế đầu cuối cũng giải quyết các yêu cầu về kích thước và độ rung của robot. Thay vì chọn một ăng-ten tiêu chuẩn lớn hơn chỉ vì nó có độ lợi theo catalogue cao hơn, dự án ưu tiên vận hành ổn định trong cách lắp đặt dự kiến.
Vì sao hai mức độ lợi khác nhau lại hợp lý
Hai đầu cuối có vai trò khác nhau.
Trạm gốc tương đối cố định và có thể dùng thiết kế độ lợi trung bình để định hình vùng phủ trên khu vực vận hành. Đầu cuối robot di động, bị ràng buộc về cơ khí và chịu thay đổi hướng liên tục. Thiết kế của nó đòi hỏi sự cân bằng khác giữa độ lợi, vùng phủ theo góc, kích thước và độ ổn định cơ khí.
Do đó, việc dùng 4 dBi ở phía trạm gốc và 2 dBi ở phía đầu cuối không phải là sự kết hợp đơn giản kiểu “ăng-ten mạnh cộng ăng-ten yếu”. Đó là sự phân bổ phối hợp các đặc tính RF và cơ khí theo vai trò của từng đầu cuối.
Kiểm thử của khách hàng và kết quả dự án
RFLink đã giao cả hai ăng-ten tùy chỉnh cho khách hàng để kiểm thử như một cặp hoàn chỉnh. Khách hàng đã đánh giá thiết kế trạm gốc và đầu cuối trong ứng dụng dự kiến và hài lòng với kết quả.
Nghiên cứu điển hình này không bao gồm các số liệu chưa được kiểm chứng về khoảng cách, thông lượng, RSSI, tỷ lệ mất gói hoặc tốc độ khung hình video. Kết quả được xác nhận là giải pháp tùy chỉnh theo cặp đã đáp ứng kỳ vọng kiểm thử thực tế của khách hàng tốt hơn so với các ăng-ten tiêu chuẩn được đánh giá trước đó.
Dự án cho thấy vì sao hiệu năng thực địa không phải lúc nào cũng có thể được cải thiện bằng cách liên tục chuyển đổi giữa các mẫu độ lợi cao và độ lợi thấp tiêu chuẩn. Khi các vấn đề chính liên quan đến sai lệch phân cực, đa đường động, chuyển động của thiết bị, tích hợp cơ khí và tương tác giữa các đầu cuối, giải pháp đúng có thể cần thiết kế tùy chỉnh cho toàn bộ liên kết RF.
Năm bài học kỹ thuật từ dự án robot nông nghiệp này
1. Xác định cơ chế lỗi trước khi chọn độ lợi
Liên kết yếu hoặc không ổn định không tự động có nghĩa là ăng-ten cần nhiều độ lợi hơn. Các kỹ sư trước tiên nên xác định xem hạn chế chính là suy hao đường truyền, sai lệch phân cực, điểm rỗng đồ hình bức xạ, mất cộng hưởng do lắp đặt, nhiễu, suy hao cáp, hiệu năng bộ thu hay sự kết hợp của các yếu tố.
2. Kiểm thử trong môi trường cây trồng thực tế
Thử nghiệm ngoài đồng rất hữu ích, nhưng có thể không đại diện cho cây trồng đã trưởng thành. Chiều cao cây trồng, độ ẩm, hướng luống, chiều cao ăng-ten và lộ trình robot đều có thể ảnh hưởng đến truyền sóng. Khi có thể, việc xác thực nên bao gồm điều kiện thực địa dự kiến.
3. Thiết kế đồng thời cả hai đầu của một liên kết quan trọng
Trạm gốc và thiết bị đầu cuối di động là một hệ thống liên lạc. Thiết kế ăng-ten phối hợp có thể hiệu quả hơn việc tối ưu riêng lẻ từng đầu.
4. Xem độ ổn định cơ học là một phần của độ ổn định RF
Việc ăng-ten dịch chuyển, cáp bị xê dịch, đầu nối chịu ứng suất và khoảng cách tới kim loại thay đổi đều có thể ảnh hưởng đến đặc tính RF. Kết cấu chống rung giúp bảo vệ cả độ tin cậy cơ học và hiệu năng ăng-ten có thể lặp lại.
5. Tối ưu theo hiệu năng khi lắp đặt, không theo con số trên datasheet
Độ lợi trong không gian tự do và VSWR là những thông số có giá trị, nhưng chúng không mô tả toàn bộ hệ thống sau lắp đặt. Đánh giá cuối cùng nên bao gồm vỏ thực tế, vị trí lắp đặt, các linh kiện gần đó, tuyến đi dây cáp, chuyển động và môi trường vận hành.
Câu hỏi thường gặp
Vì sao ăng-ten có độ lợi cao không giúp ổn định liên kết video của robot?
Độ lợi cao hơn không loại bỏ được suy hao do thảm thực vật, đa đường động hay sự không khớp phân cực. Nó cũng có thể đã tập trung bức xạ theo cách kém chịu đựng hơn với độ nghiêng và chuyển động của robot. Dự án cần một kết cấu và đồ thị bức xạ được thiết kế cho kênh thực tế, không chỉ là giá trị dBi lớn hơn.
Ngô có luôn làm xoay phân cực ăng-ten không?
Nói chính xác hơn, tán ngô dày đặc có thể làm suy giảm, phản xạ và tán xạ sóng vô tuyến, tạo ra các thành phần thu được có biên độ, pha, hướng và thành phần phân cực thay đổi. Hiệu ứng phụ thuộc vào tần số, tình trạng cây trồng, hình học và vị trí ăng-ten; đó không phải là một kiểu xoay cố định do mỗi cây gây ra.
Vì sao ăng-ten trạm gốc là 4 dBi còn ăng-ten trên robot là 2 dBi?
Trạm gốc và robot có yêu cầu lắp đặt và vùng phủ sóng khác nhau. Phía cố định có thể dùng độ lợi vừa phải để hỗ trợ khu vực làm việc, trong khi phía di động cần thiết kế nhỏ gọn có khả năng chịu tốt hơn với hướng thay đổi và rung động. Các giá trị này được chọn như một phần của thiết kế hệ thống theo cặp.
Có thể dùng cùng một mẫu ăng-ten tiêu chuẩn cho cả hai đầu không?
Đôi khi có thể, nhưng không phải lúc nào cũng vậy. Nếu hai đầu có chiều cao lắp đặt, kết cấu, chuyển động, yêu cầu vùng phủ hoặc vật liệu gần đó khác nhau, các thiết kế ăng-ten riêng biệt có thể mang lại kết quả hệ thống tốt hơn.
Cần những thông tin nào để phát triển ăng-ten tùy chỉnh cho robot nông nghiệp?
Các thông tin đầu vào hữu ích bao gồm băng tần và giao thức không dây, công suất phát vô tuyến và độ nhạy bộ thu, hiệu năng dữ liệu hoặc video cần thiết, vị trí trạm gốc, tuyến di chuyển của robot, loại cây trồng và chiều cao, khu vực lắp đặt ăng-ten, kim loại và thiết bị điện tử gần đó, yêu cầu về cáp và đầu nối, giới hạn kích thước, điều kiện rung động, nhu cầu bảo vệ môi trường và phương pháp xác thực mục tiêu.
Kết luận
Dự án robot trên cánh đồng ngô này cho thấy truyền dẫn không dây ổn định không phải lúc nào cũng chỉ là việc chọn ăng-ten có độ lợi cao nhất. Khách hàng đã thử nghiệm nhiều ăng-ten có độ lợi cao, độ lợi thấp và ăng-ten có điều chỉnh đồ thị bức xạ nhưng vẫn chưa khắc phục được tình trạng không ổn định.
Hướng đi thành công là giải quyết vấn đề thực sự của hệ thống: điều kiện phân cực thay đổi, suy hao và đa đường do cây trồng gây ra, hướng của thiết bị di động, lắp đặt nhỏ gọn, rung động và tương tác giữa trạm gốc và thiết bị đầu cuối.
Bằng cách phát triển ăng-ten trạm gốc 4 dBi và ăng-ten đầu cuối robot 2 dBi như một giải pháp tùy chỉnh phối hợp, RFLink đã cung cấp thiết kế mà khách hàng đã xác thực thành công trong ứng dụng của mình.
Đối với robot nông nghiệp, thiết bị IoT ngoài trời và các thiết bị di động khác không thể đạt hiệu suất ổn định với ăng-ten tiêu chuẩn, RFLink có thể xem xét toàn bộ môi trường RF và phát triển ăng-ten dựa trên cấu trúc thiết bị thực tế và điều kiện vận hành. Để bắt đầu đánh giá, hãy liên hệ với RFLink và cung cấp băng tần, bản vẽ lắp đặt, giới hạn cơ khí và yêu cầu liên kết mục tiêu của bạn.