Беспроводная связь, которая хорошо работает в открытом поле, может вести себя совсем иначе, когда робот попадает в зрелое кукурузное поле. Высокие стебли, широкие листья, высокое содержание влаги, изменяющаяся ориентация робота и низкая высота установки антенны могут превратить кажущийся простым канал в крайне нестабильный радиочастотный канал.
В этом и заключалась основная проблема данного проекта по индивидуальной антенне. Заказчик разрабатывал робота для умного сельского хозяйства, которому требовалась стабильная беспроводная передача видео и данных при движении между рядами высоких кукурузных стеблей. Уже были протестированы несколько стандартных антенн, включая модели с более высоким и более низким коэффициентом усиления, а также антенны с измененной диаграммой направленности. Ни одна не обеспечила достаточно стабильную работу в реальных условиях эксплуатации.
Поэтому проект требовал большего, чем просто очередная замена продукта. RFLink подошел к нему как к парному индивидуальному антенному решению для полного беспроводного канала: одна антенна для базовой станции и другая для мобильного терминала робота. Итоговое решение включало антенну базовой станции с усилением 4 dBi и компактную терминальную антенну с усилением 2 dBi, спроектированную с учетом стабильности поляризации, ограничений по установке и устойчивости к вибрациям.
Кратко о проекте
| Параметр | Информация о проекте |
|---|---|
| Применение | Робот для умного сельского хозяйства, работающий в кукурузном поле |
| Основная потребность в связи | Стабильная беспроводная передача видео и данных во время движения робота |
| Проблема условий эксплуатации | Высокие густые растения кукурузы, препятствующие прохождению и рассеивающие радиочастотный сигнал |
| Предыдущие попытки | Несколько стандартных антенн с разными уровнями усиления и регулировкой диаграммы направленности |
| Основные инженерные приоритеты | Снизить вызванные поляризацией изменения радиолинии, вписать антенну в конструкцию робота, уменьшить габариты и повысить виброустойчивость |
| Предложенное решение | Антенна 4 dBi со стороны базовой станции и антенна 2 dBi для терминала робота |
| Результат проверки | Заказчик протестировал совместное решение и отметил удовлетворительную работу |
Почему кукурузное поле — сложная среда для радиосигнала
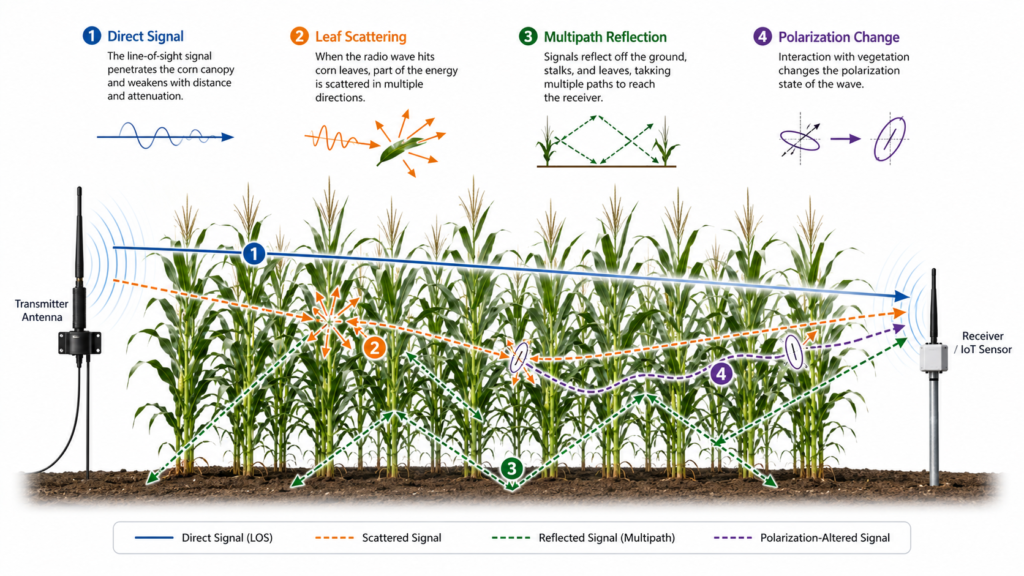
Кукурузное поле — это не просто открытая площадка под открытым небом с несколькими препятствиями. Когда посевы достигают полной высоты, радиотрасса может проходить через плотный, неоднородный и насыщенный влагой слой листьев и стеблей. Среда распространения также меняется, когда робот переходит из одного ряда в другой.
Несколько эффектов могут проявляться одновременно.
Затухание в растительности
Листья и стебли поглощают и рассеивают часть переданной энергии. Степень ослабления зависит от частоты, плотности посевов, влажности растений, расстояния распространения, высоты антенны и геометрии рядов. Поэтому энергетический бюджет радиолинии, который кажется достаточным в свободном пространстве, может иметь гораздо меньший запас в поле.
Многолучевость и изменения поляризации
Прямой сигнал может ослабляться, а отраженные и рассеянные компоненты приходят с разных направлений. Эти компоненты могут иметь разные фазы и поляризационные характеристики. В результате принимающая антенна может не наблюдать такое же четкое соотношение поляризаций, как при стендовых испытаниях или испытаниях в открытом поле.
Именно поэтому поляризация антенны становится важной системной переменной. Практическая проблема не в том, что каждый лист кукурузы поворачивает сигнал на фиксированный угол. Скорее, полог посевов создаёт изменяющуюся комбинацию ослабления, рассеяния, отражения и рассогласования поляризации. Полезный принимаемый сигнал может меняться даже при неизменной мощности передатчика и номинальном усилении антенны.
Опубликованные измерения на кукурузных полях подтверждают эту инженерную проблему. В исследовании распространения радиоволн 2024 года на частотах 0,9 ГГц и 2,4 ГГц было установлено, что на уровни принимаемого сигнала влияют растительность, поляризация антенны и относительная высота передающей и приёмной антенн.
Непрерывное движение робота
Мобильный робот меняет положение, курс, наклон и расстояние до базовой станции. Его антенна также может перемещаться относительно металлической рамы, аккумулятора, электроники управления, камеры и других конструктивных элементов. Эти изменения могут менять диаграмму направленности и поляризационное согласование со стороны удалённой антенны.
Поэтому испытание в стационарных условиях не может полностью отражать условия эксплуатации. Антенна должна сохранять работоспособность при различных ориентациях, а не только когда робот направлен в одну сторону.
Малая высота установки и механические ограничения
Сельскохозяйственные роботы обычно не могут размещать каждую антенну высоко над посевами. Антенна должна соответствовать реальной машине, не мешать механическому движению, выдерживать повторяющиеся вибрации и оставаться удобной для сборки и обслуживания.
Эти ограничения делают радиочастотное и механическое проектирование неразделимыми. Механически удобное место может быть неудачным для излучения. Антенна большего размера может улучшить один радиочастотный параметр, но оказаться непригодной для конструкции терминала. Гибкое крепление может снизить механическую нагрузку, но допускать чрезмерное перемещение антенны. В окончательной конструкции необходимо найти баланс между всеми этими факторами.
Почему изменение усиления антенны не решило проблему
Заказчик уже проверил антенны с высоким и низким усилением. Это был разумный шаг диагностики, но он не устранил основной механизм отказа.
Более высокое усиление — не универсальное решение
Усиление антенны описывает, насколько излучение концентрируется в определённых направлениях. Оно не создаёт дополнительную мощность передатчика, не устраняет ослабление сигнала растительностью и не исправляет рассогласование поляризации автоматически. В зависимости от конструкции антенны повышение усиления также может сужать зону покрытия в одной плоскости.
Для движущегося робота более узкая полезная область по углу места может сделать радиолинию более чувствительной к изменениям высоты, наклона, рельефа и ориентации. Номинальное значение в dBi может выглядеть лучше в спецификации, тогда как связь в полевых условиях становится менее стабильной.
Это та же причина, по которой усиление антенны никогда не следует оценивать как изолированный показатель дальности связи. Фактические характеристики зависят от полного бюджета радиолинии, диаграммы направленности, поляризации, установки, препятствий, помех, потерь в кабеле, выходной мощности радиомодуля и чувствительности приёмника.
Снижение усиления само по себе не устраняет поляризационное рассогласование
Антенна с меньшим коэффициентом усиления может в некоторых конструкциях обеспечивать более широкий угловой охват, но это не гарантирует стабильный приём сквозь плотный полог сельскохозяйственных культур. Если на полезное принимаемое поле сильно влияют изменяющиеся поляризационные составляющие и многолучевое распространение, простая замена одной стандартной антенны на другую может не устранить первопричину.
Оптимизация диаграммы направленности должна соответствовать реальному движению
Настройка диаграммы направленности может улучшить покрытие в заданном направлении. Однако диаграмма, оптимизированная для стационарной установки, может не подойти роботу, который непрерывно поворачивается, наклоняется и перемещается между рядами посевов.
Выбор между всенаправленными и направленными антеннами поэтому должен основываться на фактическом диапазоне перемещений и геометрии базовой станции. Цель проектирования — не самая впечатляющая диаграмма в свободном пространстве, а наиболее полезная диаграмма после установки антенны на реального робота и работы в реальном поле.
Оптимизация только одного конца оставляет половину радиолинии неконтролируемой
Базовая станция и терминал робота образуют единую радиочастотную систему. Улучшение только антенны робота может не дать стабильного результата, если антенна базовой станции имеет неподходящую диаграмму направленности, поляризационную характеристику, высоту установки или зону покрытия. Верно и обратное.
В этом проекте RFLink рассматривала две оконечные точки как согласованную пару, а не как два не связанных между собой каталожных изделия.
Инженерная задача 1: повысить устойчивость к изменениям поляризации
Первоочередной задачей было снизить чувствительность радиолинии к изменениям поляризации, вызванным средой посевов и движением робота.
РЧ-инженеры RFLink разработали собственную антенную конструкцию для этих условий эксплуатации. Конструкция была оптимизирована для сохранения более работоспособной связи при перемещении терминала и изменении канала распространения. Поскольку детальная конструкция излучателя является частью проектной конструкции, она не раскрывается в этом описании проекта.
Важный инженерный вывод: поляризационные характеристики следует рассматривать на уровне системы. Номинальное обозначение поляризации в техническом описании характеризует антенну в контролируемых условиях. Оно не позволяет полностью предсказать, что произойдёт после установки антенны на движущуюся машину и прохождения сигнала через густую растительность.
Поэтому в процессе проектирования основное внимание уделялось сочетанию:
- характеристик излучения установленной антенны;
- ожидаемые ориентации робота;
- положение базовой станции и зона покрытия;
- структура окружающих посевов;
- близлежащие механические и электронные компоненты; и
- взаимодействие между двумя антеннами индивидуальной разработки.
Это превратило проект из простого сравнения коэффициента усиления в задачу оптимизации устройства и окружающей среды.
Инженерная задача 2: создать компактную виброустойчивую антенну для робота
Вторым приоритетом была механическая интеграция. Терминальная антенна должна была вписываться в робота для интеллектуального сельского хозяйства, не создавая слишком крупной внешней конструкции и не становясь уязвимой к постоянной вибрации.
RFLink оптимизировала размеры антенны и ее механическое размещение, чтобы уменьшить общие габариты, сохранив требуемые радиочастотные характеристики. Конструкция также была адаптирована для повышения устойчивости к перемещению и вибрации при эксплуатации робота.
Это важно, потому что вибрация может влиять не только на физическую прочность. Повторяющиеся движения могут изменять ориентацию антенны, прокладку кабелей, нагрузку на разъемы, расстояние до ближайших металлических элементов или взаимосвязь антенны с ее монтажной конструкцией. Даже небольшие механические изменения могут вызывать отклонения радиочастотных характеристик, если исходная конструкция имеет малый запас.
Поэтому терминальная антенна разрабатывалась как интегрированный компонент робота, а не как аксессуар, добавленный после завершения механической конструкции. Такой подход на уровне устройства аналогичен другим проектам для жестких условий эксплуатации, где радиочастотные характеристики, компактное пространство, герметизация и вибрация должны учитываться вместе, как, например, в материале RFLink об антенне для аккумуляторного блока на заказ.
Парное антенное решение
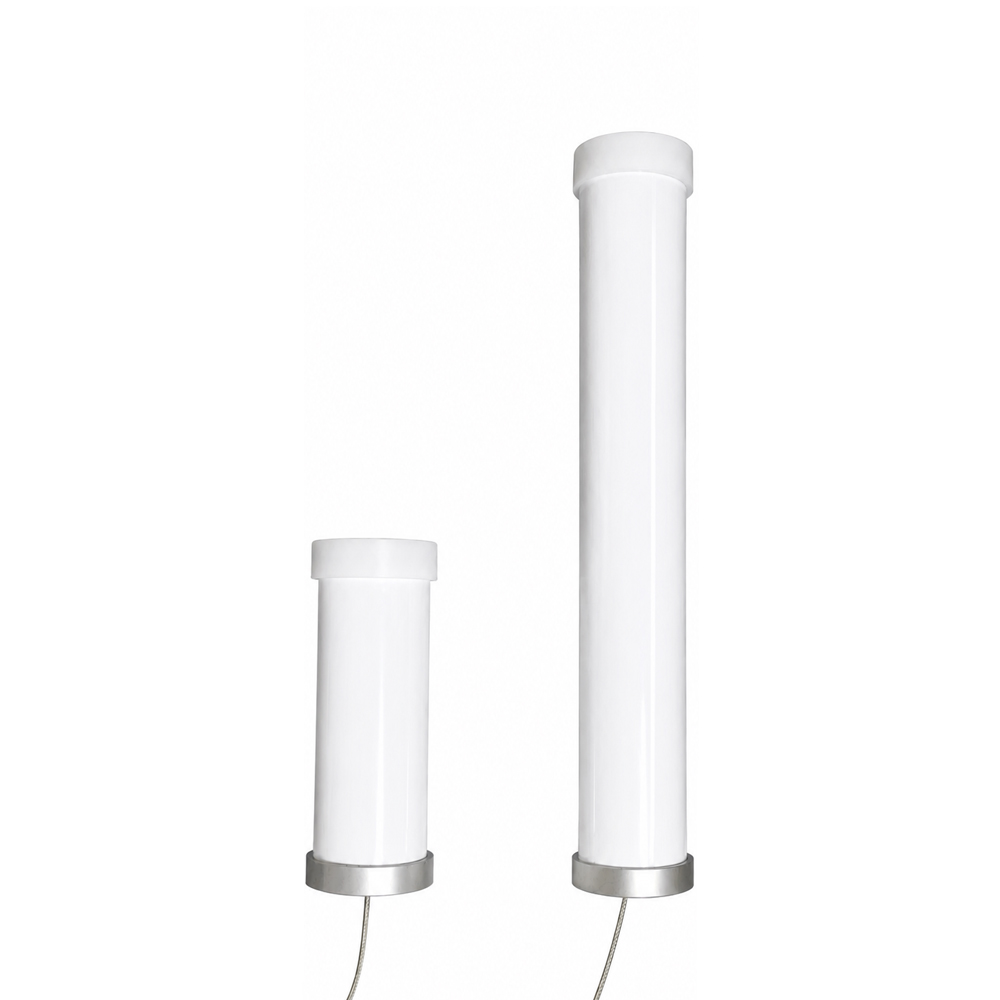
После анализа механизма отказа и требований к установке RFLink завершила две индивидуальные разработки.
Антенна базовой станции 4 dBi
На стороне базовой станции использовалась конструкция с усилением 4 dBi. Целью был практический баланс между полезной зоной покрытия и направленной концентрацией, а не максимизация численного значения усиления.
Антенна базовой станции должна была обеспечивать связь во всей рабочей зоне робота и при этом согласовываться с характеристиками поляризации и диаграммы направленности антенны терминала. Ее роль заключалась не только в более мощной передаче. Она должна была обеспечивать подходящие характеристики приема и передачи при изменяющейся траектории через кукурузное поле.
Антенна роботизированного терминала, 2 dBi
В мобильном терминале использовалась конструкция с усилением 2 dBi. Это целевое значение усиления поддерживало цели проекта по компактности и устойчивости к перемещению, позволяя инженерам сосредоточиться на характеристиках излучения установленной антенны и собственной конструкции с поляризационной ориентацией.
Конструкция терминала также учитывала требования к размеру и вибрации робота. Вместо выбора более крупной стандартной антенны только из-за более высокого каталожного усиления проект отдал приоритет стабильной работе при предусмотренной установке.
Почему два разных целевых значения усиления имели смысл
У двух оконечных устройств были разные задачи.
Базовая станция была относительно стационарной и могла использовать конструкцию с умеренным усилением, чтобы формировать покрытие по рабочей зоне. Терминал робота был мобильным, механически ограниченным и подвергался постоянным изменениям ориентации. Его конструкция требовала иного баланса усиления, углового покрытия, размера и механической стабильности.
Поэтому использование 4 dBi на стороне базовой станции и 2 dBi на стороне терминала не было простым сочетанием «сильная антенна плюс слабая антенна». Это было согласованное распределение радиочастотных и механических характеристик в соответствии с ролью каждой конечной точки.
Испытания у заказчика и результат проекта
RFLink поставил заказчику обе антенны, изготовленные по индивидуальному заказу, в виде готовой пары для тестирования. Заказчик оценил конструкции базовой станции и терминала в предполагаемом применении и остался доволен результатом.
В этом кейсе не приводятся неподтвержденные данные о дальности, пропускной способности, RSSI, потере пакетов или частоте видеокадров. Подтвержденный результат заключается в том, что парное решение по индивидуальному заказу лучше соответствовало практическим ожиданиям заказчика от испытаний, чем ранее оцененные стандартные антенны.
Проект демонстрирует, почему эксплуатационные характеристики в полевых условиях не всегда можно улучшить, многократно переключаясь между стандартными моделями с высоким и низким усилением. Когда доминирующие проблемы связаны с рассогласованием поляризации, динамическим многолучевым распространением, перемещением устройства, механической интеграцией и взаимодействием конечных точек, правильное решение может потребовать индивидуальной разработки для всей радиочастотной линии связи.
Пять инженерных уроков проекта сельскохозяйственного робота
1. Определите механизм отказа, прежде чем выбирать усиление
Слабый или нестабильный канал связи не обязательно означает, что антенне нужно больше усиления. Инженерам следует сначала определить, что является основным ограничением: потери на трассе, рассогласование поляризации, провалы в диаграмме направленности, расстройка из-за установки, помехи, потери в кабеле, характеристики приемника или сочетание факторов.
2. Тестируйте в реальных условиях посевов
Испытания в открытом поле полезны, но они могут не отражать условия зрелых посевов. На распространение сигнала могут влиять высота растений, влажность, направление рядков, высота антенны и маршрут робота. При проверке по возможности следует воспроизводить целевые полевые условия.
3. Проектируйте оба конца критически важного радиоканала совместно
Базовая станция и мобильный терминал — это единая система связи. Согласованное проектирование антенн может быть эффективнее, чем независимая оптимизация каждого конца.
4. Механическая стабильность — часть стабильности радиочастотных характеристик
Перемещение антенны, смещение кабеля, нагрузка на разъёмы и изменение расстояния до металла могут влиять на радиочастотные характеристики. Виброустойчивая конструкция помогает сохранить как механическую надёжность, так и воспроизводимость работы антенны.
5. Ориентируйтесь на характеристики после установки, а не на цифры из даташита
Усиление в свободном пространстве и КСВН — важные параметры, но они не описывают всю установленную систему. Итоговая оценка должна учитывать фактический корпус, место монтажа, близлежащие компоненты, прокладку кабеля, движение и условия эксплуатации.
Часто задаваемые вопросы
Почему антенны с высоким усилением не обеспечили стабильность видеоканала робота?
Более высокое усиление не устранило потери в растительности, динамическое многолучевое распространение и рассогласование поляризации. Оно также могло сконцентрировать излучение так, что система стала менее устойчивой к наклону и движению робота. Проекту требовалась конструкция и диаграмма направленности, рассчитанные на реальный канал, а не просто большее значение в dBi.
Всегда ли кукуруза изменяет поляризацию антенны?
Точнее говорить, что плотный полог кукурузы может ослаблять, отражать и рассеивать радиоволны, формируя компоненты принимаемого сигнала с изменяющимися амплитудой, фазой, направлением и поляризацией. Эффект зависит от частоты, состояния посевов, геометрии и размещения антенны; это не фиксированный поворот, выполняемый каждым растением.
Почему антенна базовой станции имела 4 dBi, а антенна робота — 2 dBi?
У базовой станции и робота были разные требования к установке и зоне покрытия. Стационарная сторона могла использовать умеренное усиление для покрытия рабочей зоны, а мобильной стороне требовалась компактная конструкция с большей устойчивостью к изменению ориентации и вибрации. Эти значения были выбраны в рамках проектирования парной системы.
Можно ли использовать одну стандартную модель антенны на обоих концах?
Иногда можно, но не автоматически. Если два конца имеют разные высоты монтажа, конструкции, характер движения, требования к покрытию или близлежащие материалы, раздельные конструкции антенн могут дать лучший результат для системы.
Какая информация требуется для разработки индивидуальной антенны для сельскохозяйственного робота?
Полезные исходные данные включают: диапазон частот и беспроводной протокол, выходную мощность радиопередатчика и чувствительность приемника, требуемую производительность передачи данных или видео, расположение базовой станции, маршрут робота, тип и высоту сельхозкультур, зону монтажа антенны, близлежащие металлические конструкции и электронику, требования к кабелю и разъему, ограничения по размеру, условия вибрации, потребности в защите от внешних воздействий и целевой метод валидации.
Заключение
Этот проект робота для кукурузных полей показывает, что надежная беспроводная передача не всегда сводится к выбору антенны с максимальным усилением. Заказчик уже протестировал несколько антенн с высоким и низким усилением, а также с измененной диаграммой направленности, но нестабильность устранить не удалось.
Успешным направлением стало решение реальной проблемы системы: изменяющиеся условия поляризации, вызванные сельхозкультурами затухание и многолучевое распространение, изменение ориентации мобильного устройства, компактная установка, вибрация и взаимодействие между базовой станцией и терминалом.
Разработав антенну базовой станции с усилением 4 dBi и антенну роботизированного терминала с усилением 2 dBi как согласованное индивидуальное решение, RFLink предложила конструкцию, которую заказчик успешно проверил в своем сценарии применения.
Для сельскохозяйственных роботов, наружного IoT-оборудования и других мобильных устройств, которые не могут обеспечить стабильную работу со стандартными антеннами, RFLink может проанализировать полную радиочастотную обстановку и разработать антенну с учетом фактической конструкции устройства и условий эксплуатации. Чтобы начать оценку, свяжитесь с RFLink, указав диапазон частот, монтажный чертеж, механические ограничения и целевые требования к радиолинии.