قد يتصرف الاتصال اللاسلكي الذي يعمل جيدًا في حقل مفتوح بطريقة مختلفة جدًا بمجرد دخول روبوت إلى حقل ذرة ناضج. فالسيقان الطويلة، والأوراق العريضة، وارتفاع نسبة الرطوبة، وتغيّر اتجاه الروبوت، وانخفاض ارتفاع تركيب الهوائي، كلها يمكن أن تحوّل وصلة تبدو بسيطة إلى قناة RF شديدة التغيّر.
كان ذلك هو التحدي المحوري في مشروع الهوائي المخصص هذا. كان العميل يطوّر روبوت زراعة ذكية يحتاج إلى نقل لاسلكي مستقر للفيديو والبيانات أثناء تنقله بين صفوف الذرة الطويلة. وقد جُرّبت بالفعل عدة هوائيات قياسية، بما في ذلك طرز ذات كسب أعلى، وطرز ذات كسب أقل، وهوائيات عُدّلت أنماط إشعاعها. ولم يحقق أي منها أداءً مستقرًا بالقدر الكافي في بيئة التشغيل الفعلية.
لذلك تطلّب المشروع أكثر من مجرد استبدال منتج آخر. تعاملت RFLink معه باعتباره حلًا هوائيًا مخصصًا مزدوجًا لوصلة لاسلكية كاملة: هوائي لجانب المحطة الأساسية وآخر لطرف الروبوت المتنقل. تضمّن الحل النهائي هوائيًا للمحطة الأساسية بكسب 4 dBi وهوائيًا طرفيًا مدمجًا بكسب 2 dBi، صُمّما مع مراعاة استقرار الاستقطاب وقيود التركيب ومقاومة الاهتزاز.
نظرة سريعة على المشروع
| البند | معلومات المشروع |
|---|---|
| التطبيق | روبوت زراعي ذكي يعمل في حقل ذرة |
| الاحتياج الرئيسي للاتصال | إرسال مستقر للفيديو والبيانات لاسلكيًا أثناء حركة الروبوت |
| التحدي البيئي | نباتات ذرة طويلة وكثيفة تعيق إشارة الترددات الراديوية وتشتتها |
| المحاولات السابقة | هوائيات قياسية متعددة ذات مستويات كسب مختلفة وتعديلات في نمط الإشعاع |
| الأولويات الهندسية الرئيسية | تقليل تغيّرات الوصلة المرتبطة بالاستقطاب، وملاءمة هيكل الروبوت، وتقليل الحجم، وتحسين مقاومة الاهتزاز |
| الحل المقدَّم | هوائي 4 dBi لجانب المحطة الأساسية وهوائي 2 dBi لطرفية الروبوت |
| نتيجة التحقق | اختبر العميل الحل المقترن وأبلغ عن أداء مُرضٍ |
لماذا يُعد حقل الذرة بيئة ترددات راديوية صعبة
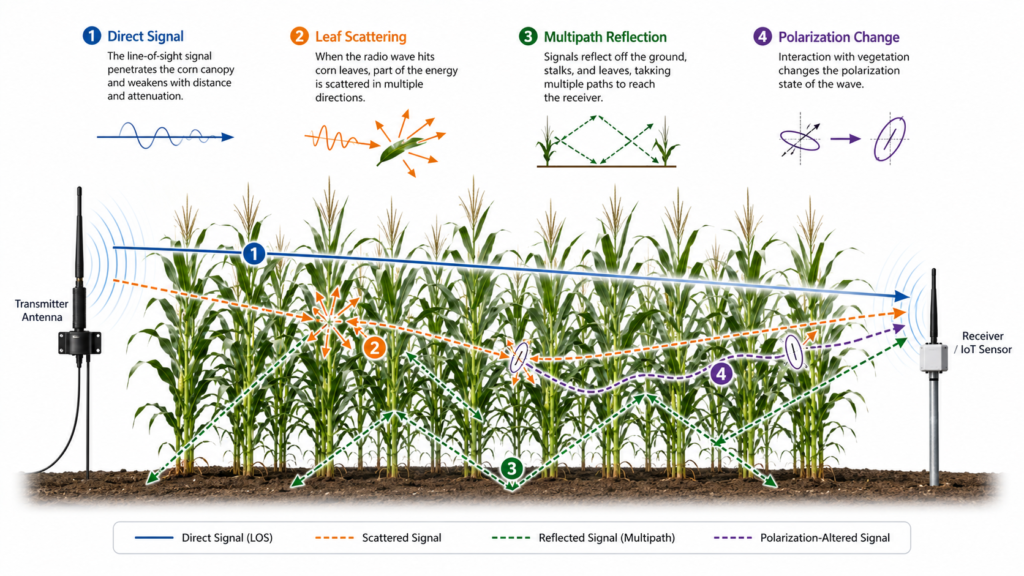
لا يُعدّ حقل الذرة مجرد منطقة خارجية مفتوحة بها بعض العوائق. فعندما يبلغ المحصول ارتفاعه الكامل، قد يمر مسار الراديو عبر طبقة كثيفة وغير منتظمة وغنية بالرطوبة من الأوراق والسيقان. كما تتغير بيئة الانتشار مع انتقال الروبوت من صف إلى آخر.
قد تحدث عدة تأثيرات في الوقت نفسه.
توهين الغطاء النباتي
تمتص الأوراق والسيقان جزءًا من الطاقة المرسلة وتشتته. وتتوقف شدة ذلك على التردد، وكثافة المحصول، ورطوبة النبات، ومسافة الانتشار، وارتفاع الهوائي، وهندسة صفوف المحصول. ولهذا، قد تكون ميزانية الوصلة التي تبدو كافية في الفضاء الحر ذات هامش أقل بكثير داخل الحقل.
تغيرات المسارات المتعددة والاستقطاب
قد تضعف الإشارة المباشرة، بينما تصل المكونات المنعكسة والمتناثرة من اتجاهات مختلفة. ويمكن أن تكون لهذه المكونات أطوار ومحتوى استقطابي مختلفان. ونتيجة لذلك، قد لا يرى هوائي الاستقبال علاقة الاستقطاب النظيفة نفسها التي كانت موجودة أثناء الاختبار المعملي أو اختبار المجال المفتوح.
ولهذا السبب استقطاب الهوائي يصبح متغيرًا مهمًا في النظام. القضية العملية ليست أن كل ورقة ذرة تدير الإشارة بزاوية ثابتة. بل إن غطاء المحصول ينشئ مزيجًا متغيرًا من التوهين والتشتت والانعكاس وعدم توافق الاستقطاب. ويمكن أن تتفاوت الإشارة المستقبلة القابلة للاستخدام حتى عندما تبقى قدرة المرسل وكسب الهوائي الاسمي دون تغيير.
تدعم قياسات حقول الذرة المنشورة هذا القلق الهندسي. وجدت دراسة انتشار عام 2024 عند 0.9 GHz و2.4 GHz أن مستويات الإشارة المستقبلة تأثرت بالغطاء النباتي، واستقطاب الهوائي، والارتفاعات النسبية لهوائي الإرسال والاستقبال.
حركة الروبوت المستمرة
يغيّر الروبوت المتحرك موضعه واتجاهه وميله ومسافته من المحطة الأساسية. وقد يتحرك هوائيه أيضًا بالنسبة إلى الإطار المعدني والبطارية وإلكترونيات التحكم والكاميرا وأجزاء هيكلية أخرى. ويمكن أن تؤدي هذه التغييرات إلى تغيير نمط الإشعاع ومحاذاة الاستقطاب كما يراها الهوائي البعيد.
لذلك لا يمكن لاختبار ثابت أن يمثل حالة التشغيل تمثيلاً كاملاً. يجب أن يتحمل الهوائي مجموعة من الاتجاهات بدلاً من أن يعمل جيدًا فقط عندما يواجه الروبوت اتجاهًا واحدًا.
انخفاض ارتفاع التركيب والقيود الميكانيكية
عادةً لا يمكن للروبوتات الزراعية وضع كل هوائي مرتفعًا فوق المحصول. يجب أن يناسب الهوائي الآلة الفعلية، وأن يتجنب التداخل مع الحركة الميكانيكية، وأن يتحمل الاهتزازات المتكررة، وأن يبقى عمليًا للتركيب والصيانة.
تجعل هذه القيود تصميم RF والتصميم الميكانيكي غير قابلين للفصل. قد يكون الموقع الملائم ميكانيكيًا ضعيفًا من حيث الإشعاع. قد يحسّن هوائي أكبر أحد معاملات RF لكنه يصبح غير مناسب لهيكل الطرفية. قد يقلل أسلوب التثبيت المرن من الإجهاد الميكانيكي لكنه يسمح بحركة مفرطة للهوائي. يجب أن يوازن التصميم النهائي بين كل هذه العوامل.
لماذا لم يحل تغيير كسب الهوائي المشكلة
كان العميل قد اختبر بالفعل هوائيات عالية الكسب ومنخفضة الكسب. كانت هذه خطوة معقولة لتشخيص المشكلة، لكنها لم تعالج آلية الفشل الرئيسية.
الكسب الأعلى ليس حلاً شاملاً
يصف كسب الهوائي كيفية تركيز الإشعاع في اتجاهات معينة. وهو لا يخلق قدرة إرسال إضافية، ولا يزيل التوهين الناتج عن المحاصيل، ولا يصحح عدم تطابق الاستقطاب تلقائيًا. واعتمادًا على بنية الهوائي، قد تؤدي زيادة الكسب أيضًا إلى تضييق التغطية في مستوى واحد.
بالنسبة إلى روبوت متحرك، قد تجعل منطقة الارتفاع المفيدة الأضيق الوصلة أكثر حساسية للتغيرات في الارتفاع والإمالة والتضاريس والاتجاه. وقد تبدو قيمة dBi الاسمية أفضل على ورقة البيانات بينما تصبح الوصلة الميدانية أقل ثباتًا.
وهذا هو السبب نفسه في أن كسب الهوائي لا ينبغي أبدًا تقييمه كمؤشر منفرد على مسافة الاتصال. يعتمد الأداء الفعلي على ميزانية الوصلة الكاملة، ونمط الإشعاع، والاستقطاب، والتركيب، والعوائق، والتداخل، وفقد الكابل، وقدرة خرج الراديو، وحساسية المستقبل.
الكسب المنخفض وحده لا يحل مشكلة عدم تطابق الاستقطاب
قد يوفر هوائي ذو كسب منخفض تغطية زاوية أوسع في بعض التصاميم، لكن ذلك لا يضمن استقبالاً مستقراً عبر ظلة محاصيل كثيفة. إذا كان المجال المستقبل المفيد يتأثر بشدة بتغير مكونات الاستقطاب والانتشار متعدد المسارات، فإن مجرد استبدال هوائي قياسي بآخر قد يترك السبب الجذري دون تغيير.
يجب أن يتوافق تحسين نمط الإشعاع مع الحركة الفعلية
يمكن أن يؤدي ضبط نمط الإشعاع إلى تحسين التغطية في اتجاه محدد. ومع ذلك، قد لا يناسب النمط المحسّن لتركيب ثابت روبوتاً يدور ويتميل ويتحرك بشكل مستمر بين صفوف المحاصيل.
الاختيار بين الهوائيات متعددة الاتجاهات والاتجاهية يجب بالتالي أن يستند إلى نطاق الحركة الفعلي وهندسة المحطة الأساسية. وهدف التصميم ليس النمط الأكثر إبهارًا في الفضاء الحر، بل النمط الأكثر فائدة بعد تركيب الهوائي على الروبوت الفعلي وتشغيله داخل الحقل الفعلي.
تحسين طرف واحد فقط يترك نصف الوصلة دون تحكم
تشكّل المحطة الأساسية وطرف الروبوت نظام RF واحدًا. وقد لا يؤدي تحسين هوائي الروبوت فقط إلى نتيجة مستقرة إذا كان هوائي المحطة الأساسية ذا نمط أو استجابة استقطاب أو ارتفاع تركيب أو منطقة تغطية غير مناسبة. والعكس صحيح أيضًا.
في هذا المشروع، تعاملت RFLink مع الطرفين كزوج منسّق بدلًا من عنصرين غير مترابطين من الكتالوج.
الهدف الهندسي 1: تحسين المتانة ضد تغيّر الاستقطاب
كانت الأولوية الأولى تقليل حساسية الوصلة لتغيرات الاستقطاب الناتجة عن بيئة المحاصيل وحركة الروبوت.
طوّر مهندسو RF لدى RFLink بنية هوائي خاصة لهذا الشرط التشغيلي. وحُسّن التصميم للحفاظ على علاقة اقتران أكثر قابلية للاستخدام أثناء حركة الطرف وتغيّر قناة الانتشار. ونظرًا لأن بنية الإشعاع التفصيلية جزء من التصميم الخاص بالمشروع، فإنها غير مُفصح عنها في دراسة الحالة هذه.
الدرس الهندسي المهم هو أنه ينبغي النظر إلى أداء الاستقطاب على مستوى النظام. فتصنيف الاستقطاب الاسمي المذكور في ورقة البيانات يصف خاصية هوائي مضبوطة، لكنه لا يتنبأ بالكامل بما يحدث بعد تركيب الهوائي على آلة متحركة وانتقال الإشارة عبر غطاء نباتي كثيف.
لذلك ركزت عملية التصميم على مزيج من:
- سلوك الإشعاع بعد تركيب الهوائي؛
- اتجاهات الروبوت المتوقعة؛
- موضع المحطة الأساسية ومنطقة التغطية؛
- بنية المحاصيل المحيطة؛
- المكوّنات الميكانيكية والإلكترونية القريبة؛ و
- التفاعل بين الهوائيين المخصصين.
وقد حوّل ذلك المشروع من مجرد مقارنة بسيطة للكسب إلى مهمة لتحسين الجهاز والبيئة.
الهدف الهندسي 2: بناء هوائي روبوت صغير الحجم ومقاوم للاهتزاز
كانت الأولوية الثانية هي التكامل الميكانيكي. وكان لا بد أن يتناسب هوائي الطرفية مع روبوت الزراعة الذكية من دون إنشاء بنية خارجية مفرطة الحجم أو أن يصبح عرضة للاهتزاز المستمر.
قامت RFLink بتحسين أبعاد الهوائي وترتيبه الميكانيكي لتقليل الحجم الإجمالي مع الحفاظ على سلوك RF المطلوب. كما جرى تكييف الهيكل لتحسين مقاومته للحركة والاهتزاز في تطبيق الروبوت.
وذلك مهم لأن الاهتزاز قد يؤثر في أكثر من المتانة المادية. فقد تؤدي الحركة المتكررة إلى تغيير اتجاه الهوائي، أو مسار الكابل، أو الحمل على الموصل، أو المسافة من المعادن القريبة، أو العلاقة بين الهوائي وهيكل التثبيت. وحتى التغييرات الميكانيكية الصغيرة قد تُحدث تباينًا في RF عندما يكون التصميم الأصلي ذا هامش ضئيل.
لذلك طُوّر هوائي الطرفية كمكوّن متكامل في الروبوت بدلًا من ملحق يُضاف بعد اكتمال التصميم الميكانيكي. ويشبه هذا النهج على مستوى الجهاز مشاريع أخرى متينة يجب فيها النظر إلى أداء RF والمساحة المحدودة والإحكام والاهتزاز معًا، مثل دراسة RFLink لحالة هوائي حزمة البطارية المخصصة.
حل الهوائيين المزدوجين
بعد تقييم آلية الفشل ومتطلبات التركيب، أكملت RFLink تصميمين مخصصين.
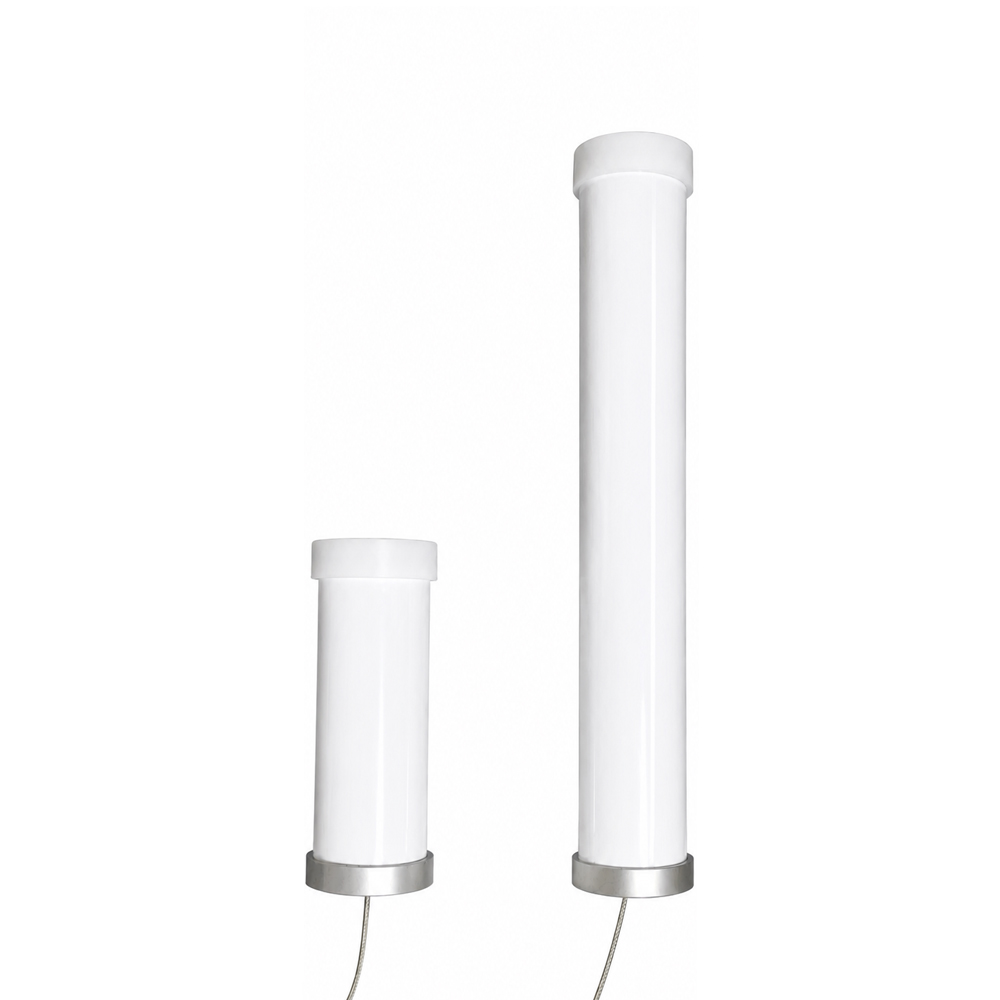
هوائي المحطة الأساسية 4 dBi
استخدم جانب المحطة الأساسية تصميمًا بقدرة 4 dBi. وكان الهدف تحقيق توازن عملي بين تغطية المجال المفيدة والتركيز الاتجاهي، لا تعظيم رقم الكسب.
كان على هوائي المحطة الأساسية أن يدعم الاتصال في جميع أنحاء منطقة عمل الروبوت، مع التوافق مع خصائص الاستقطاب والنمط لهوائي الطرف. ولم يقتصر دوره على الإرسال بقوة أكبر فحسب، بل كان عليه تقديم استجابة استقبال وإرسال مناسبة للمسار المتغير عبر حقل الذرة.
هوائي طرف الروبوت 2 dBi
استخدم الطرف المتحرك تصميمًا بقدرة 2 dBi. وقد دعم هدف الكسب هذا أهداف المشروع المتعلقة بالصغر وتحمل الحركة، مع السماح للمهندسين بالتركيز على سلوك الإشعاع بعد التركيب والبنية الخاصة الموجهة نحو الاستقطاب.
عالج تصميم الطرف أيضًا متطلبات حجم الروبوت واهتزازه. وبدلًا من اختيار هوائي قياسي أكبر لمجرد أن كسبه في الكتالوج أعلى، أعطى المشروع الأولوية للتشغيل المتسق في التركيب المقصود.
لماذا كان هدفا الكسب المختلفان منطقيين
كان لكل من الطرفين دور مختلف.
كانت المحطة الأساسية ثابتة نسبيًا، وكان بإمكانها استخدام تصميم بكسب متوسط لتشكيل التغطية عبر منطقة التشغيل. أما طرف الروبوت فكان متحركًا ومقيّدًا ميكانيكيًا ومعرّضًا لتغيرات مستمرة في الاتجاه. وتطلب تصميمه توازنًا مختلفًا بين الكسب والتغطية الزاوية والحجم والاستقرار الميكانيكي.
لذلك، لم يكن استخدام 4 dBi في جانب المحطة الأساسية و2 dBi في جانب الطرف مجرد تركيبة بسيطة من «هوائي قوي + هوائي ضعيف». بل كان توزيعًا منسقًا لخصائص الترددات الراديوية والخصائص الميكانيكية وفقًا لدور كل طرف.
اختبار العميل ونتيجة المشروع
سلّمت RFLink الهوائيين المخصصين كليهما إلى العميل لاختبارهما كزوج كامل. وقد قيّم العميل تصميمي المحطة الأساسية والطرف في التطبيق المقصود وكان راضيًا عن النتيجة.
لا تتضمن دراسة الحالة هذه أي أرقام غير مدعومة للمسافة أو الإنتاجية أو RSSI أو فقدان الحزم أو معدل إطارات الفيديو. والنتيجة المؤكدة هي أن الحل المخصص المزدوج لبّى توقعات الاختبار العملي لدى العميل بنجاح أكبر من الهوائيات القياسية التي جرى تقييمها سابقًا.
يوضح المشروع لماذا لا يمكن دائمًا تحسين الأداء الميداني عبر التبديل المتكرر بين الطرازات القياسية عالية الكسب ومنخفضة الكسب. وعندما تتضمن المشكلات المهيمنة عدم توافق الاستقطاب، والانتشار متعدد المسارات الديناميكي، وحركة الجهاز، والتكامل الميكانيكي، والتفاعل بين طرفي الاتصال، فقد يتطلب الحل الصحيح تصميمًا مخصصًا لوصلة RF الكاملة.
خمسة دروس هندسية من مشروع الروبوت الزراعي هذا
1. حدد آلية الفشل قبل اختيار الكسب
لا يعني ضعف الوصلة أو عدم استقرارها تلقائيًا أن الهوائي يحتاج إلى كسب أكبر. وينبغي للمهندسين أولًا تحديد ما إذا كان القيد الرئيسي هو فقدان المسار، أو عدم توافق الاستقطاب، أو نقاط انعدام في نمط الإشعاع، أو انحراف ضبط التركيب، أو التداخل، أو فقدان الكابل، أو أداء المستقبل، أو مزيج من هذه العوامل.
2. اختبر في بيئة المحصول الفعلية
الاختبار في الحقل المفتوح مفيد، لكنه قد لا يمثل المحاصيل الناضجة. ويمكن أن يؤثر ارتفاع المحصول، والرطوبة، واتجاه الصفوف، وارتفاع الهوائي، ومسار الروبوت، جميعها في الانتشار. وينبغي أن يشمل التحقق حالة الحقل المستهدفة كلما أمكن.
3. صمم طرفي وصلة حرجة معًا
تشكل المحطة الأساسية والطرفية المتنقلة نظام اتصال واحدًا. ويمكن أن يكون التصميم المنسق للهوائي أكثر فعالية من تحسين أي من الطرفين بشكل مستقل.
4. اعتبر الاستقرار الميكانيكي جزءًا من استقرار RF
يمكن أن تؤثر حركة الهوائي، وإزاحة الكابل، والإجهاد على الموصل، وتغير المسافة عن المعدن، جميعها في سلوك RF. ويساعد الهيكل المقاوم للاهتزاز على حماية كل من الموثوقية الميكانيكية وأداء الهوائي القابل للتكرار.
5. حسّن الأداء بعد التركيب، لا رقم ورقة البيانات
يُعد كسب الفضاء الحر وVSWR معلمتين قيّمتين، لكنهما لا تصفان النظام المثبت بالكامل. ينبغي أن يشمل التقييم النهائي الحاوية الفعلية، وموقع التركيب، والمكونات المجاورة، ومسار الكابل، والحركة، وبيئة التشغيل.
الأسئلة الشائعة
لماذا فشلت الهوائيات عالية الكسب في تثبيت رابط الفيديو الخاص بالروبوت؟
لم يزل الكسب الأعلى فقدان الغطاء النباتي، أو الانتشار متعدد المسارات الديناميكي، أو عدم تطابق الاستقطاب. وقد يكون أيضًا قد ركّز الإشعاع بطريقة أقل تحملًا لميل الروبوت وحركته. تطلّب المشروع بنية ونمط إشعاع مصممين للقناة الفعلية، لا مجرد قيمة dBi أكبر.
هل يؤدي الذرة دائمًا إلى تدوير استقطاب الهوائي؟
الأدق أن نقول إن غطاءً كثيفًا من الذرة يمكن أن يُضعف الموجات الراديوية ويعكسها ويشتتها، منتجًا مكوّنات مستقبلة ذات سعة وطور واتجاه ومحتوى استقطاب متغيّرة. يعتمد التأثير على التردد وحالة المحصول والهندسة وموضع الهوائي؛ وهو ليس تدويرًا ثابتًا تطبقه كل نبتة.
لماذا كان هوائي المحطة الأساسية 4 dBi بينما كان هوائي الروبوت 2 dBi؟
كانت لدى المحطة الأساسية والروبوت متطلبات تركيب وتغطية مختلفة. كان بإمكان الجانب الثابت استخدام كسب معتدل لدعم منطقة العمل، بينما احتاج الجانب المتحرك إلى تصميم مدمج أكثر تحملًا لتغيّر الاتجاه والاهتزاز. اختيرت القيم كجزء من تصميم نظام مزدوج.
هل يمكن استخدام طراز هوائي قياسي واحد في الطرفين؟
قد يكون ذلك ممكنًا في بعض الأحيان، لكن ليس تلقائيًا. إذا اختلف الطرفان في ارتفاعات التركيب أو الهياكل أو الحركة أو متطلبات التغطية أو المواد القريبة، فقد توفر تصاميم هوائيات منفصلة نتيجة نظام أفضل.
ما المعلومات اللازمة لتطوير هوائي مخصص لروبوت زراعي؟
تشمل المدخلات المفيدة نطاق التردد والبروتوكول اللاسلكي، وقدرة خرج الراديو وحساسية المستقبل، وأداء البيانات أو الفيديو المطلوب، وموقع المحطة الأساسية، ومسار الروبوت، ونوع المحصول وارتفاعه، ومنطقة تركيب الهوائي، والمعادن والإلكترونيات القريبة، ومتطلبات الكابل والموصل، وحدود الحجم، وظروف الاهتزاز، واحتياجات الحماية البيئية، وطريقة التحقق المستهدفة.
الخلاصة
يوضح مشروع روبوت حقل الذرة هذا أن الإرسال اللاسلكي الموثوق لا يتعلق دائمًا باختيار الهوائي ذي أعلى كسب. كان العميل قد اختبر بالفعل عدة هوائيات عالية الكسب ومنخفضة الكسب وأخرى معدّلة النمط، دون حل مشكلة عدم الاستقرار.
تمثل الاتجاه الناجح في معالجة مشكلة النظام الفعلية: ظروف الاستقطاب المتغيرة، والتوهين الناتج عن المحاصيل وتعدد المسارات، واتجاه الجهاز المتحرك، والتركيب المدمج، والاهتزاز، والتفاعل بين المحطة الأساسية والطرفية.
ومن خلال تطوير هوائي محطة أساسية بكسب 4 dBi وهوائي طرفية روبوت بكسب 2 dBi كحل مخصص متكامل، قدّمت RFLink تصميمًا تحقق منه العميل بنجاح في تطبيقه.
بالنسبة إلى الروبوتات الزراعية ومعدات إنترنت الأشياء الخارجية وغيرها من الأجهزة المتحركة التي لا يمكنها تحقيق أداء مستقر باستخدام الهوائيات القياسية، يمكن لـ RFLink مراجعة بيئة الترددات الراديوية الكاملة وتطوير هوائي بما يتناسب مع بنية الجهاز الفعلية وظروف تشغيله. لبدء التقييم، تواصل مع RFLink وقدّم نطاق الترددات، ورسم التركيب، والحدود الميكانيكية، ومتطلبات الوصلة المستهدفة.