Une communication sans fil qui fonctionne bien en milieu ouvert peut se comporter très différemment dès qu’un robot pénètre dans un champ de maïs à maturité. Des tiges hautes, de larges feuilles, une forte teneur en humidité, une orientation changeante du robot et une faible hauteur d’installation de l’antenne peuvent transformer une liaison apparemment simple en un canal RF très variable.
C’était le défi central de ce projet d’antenne sur mesure. Le client développait un robot agricole intelligent qui nécessitait une transmission vidéo et de données sans fil stable lorsqu’il se déplaçait entre les rangs de maïs de grande taille. Plusieurs antennes standard avaient déjà été testées, notamment des modèles à gain plus élevé, des modèles à gain plus faible et des antennes à diagramme de rayonnement ajusté. Aucune n’a offert des performances suffisamment stables dans l’environnement d’exploitation réel.
Le projet exigeait donc plus qu’un simple remplacement de produit. RFLink l’a abordé comme un ensemble appairé : une solution d’antenne sur mesure pour la liaison sans fil complète : une antenne côté station de base et une autre pour le terminal robot mobile. La solution finale comprenait une antenne de station de base de 4 dBi et une antenne terminale compacte de 2 dBi conçue en tenant compte de la stabilité de polarisation, des contraintes d’installation et de la résistance aux vibrations.
Aperçu du projet
| Élément | Informations sur le projet |
|---|---|
| Application | Robot agricole intelligent en action dans un champ de maïs |
| Principal besoin de communication | Transmission stable de vidéo et de données sans fil pendant les déplacements du robot |
| Contrainte environnementale | Des plants de maïs hauts et denses qui obstruent et dispersent le signal RF |
| Tentatives précédentes | Plusieurs antennes standard avec différents niveaux de gain et ajustements du diagramme de rayonnement |
| Principales priorités d’ingénierie | Réduire les variations de liaison dues à la polarisation, s’adapter à la structure du robot, réduire l’encombrement et améliorer la résistance aux vibrations |
| Solution fournie | Antenne de 4 dBi côté station de base et antenne de 2 dBi côté terminal robot |
| Résultat de validation | Le client a testé la solution appairée et a signalé des performances satisfaisantes |
Pourquoi un champ de maïs est un environnement RF difficile
Un champ de maïs n’est pas simplement une zone extérieure dégagée comportant quelques obstacles. Une fois que la culture a atteint sa pleine hauteur, le trajet radio peut traverser une couche dense, irrégulière et riche en humidité de feuilles et de tiges. L’environnement de propagation change également lorsque le robot passe d’un rang à l’autre.
Plusieurs effets peuvent se produire en même temps.
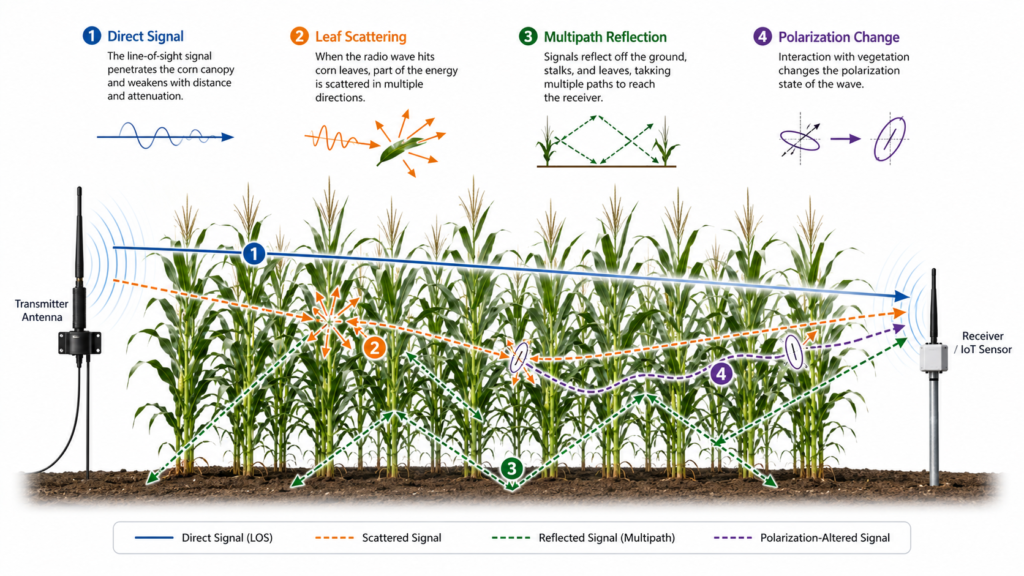
Atténuation par la végétation
Les feuilles et les tiges absorbent et diffusent une partie de l’énergie transmise. L’ampleur du phénomène dépend de la fréquence, de la densité de la culture, de l’humidité des plantes, de la distance de propagation, de la hauteur d’antenne et de la géométrie des rangs de culture. Un bilan de liaison qui paraît suffisant en espace libre peut donc présenter une marge bien moindre à l’intérieur du champ.
Trajets multiples et changements de polarisation
Le signal direct peut être affaibli, tandis que des composantes réfléchies et diffusées arrivent de directions différentes. Ces composantes peuvent avoir des phases et des contenus de polarisation différents. Par conséquent, l’antenne de réception peut ne pas retrouver la même relation de polarisation nette que celle observée lors d’essais sur banc ou en plein champ.
C’est pourquoi la polarisation d’antenne devient une variable système importante. Le problème pratique n’est pas que chaque feuille de maïs fasse tourner le signal d’un angle fixe. C’est plutôt que le couvert végétal crée une combinaison changeante d’atténuation, de diffusion, de réflexion et de désadaptation de polarisation. Le signal reçu exploitable peut varier même lorsque la puissance d’émission et le gain nominal d’antenne restent inchangés.
Des mesures publiées dans des champs de maïs étayent cette préoccupation d’ingénierie. Une étude de propagation de 2024 à 0,9 GHz et 2,4 GHz a montré que les niveaux de signal reçu étaient influencés par la végétation, la polarisation d’antenne et les hauteurs relatives des antennes d’émission et de réception.
Déplacement continu du robot
Un robot mobile change de position, de cap, d’inclinaison et de distance par rapport à la station de base. Son antenne peut également se déplacer par rapport au châssis métallique, à la batterie, à l’électronique de commande, à la caméra et à d’autres pièces structurelles. Ces changements peuvent modifier le diagramme de rayonnement et l’alignement de polarisation perçus par l’antenne distante.
Un test statique ne peut donc pas représenter pleinement les conditions de fonctionnement. L’antenne doit tolérer une gamme d’orientations au lieu de bien fonctionner uniquement lorsque le robot est tourné dans une seule direction.
Faible hauteur d’installation et contraintes mécaniques
Les robots agricoles ne peuvent généralement pas placer chaque antenne bien au-dessus des cultures. L’antenne doit s’adapter à la machine réelle, éviter de gêner les mouvements mécaniques, résister aux vibrations répétées et rester pratique à assembler et à entretenir.
Ces contraintes rendent indissociables la conception RF et la conception mécanique. Un emplacement pratique sur le plan mécanique peut être médiocre pour le rayonnement. Une antenne plus grande peut améliorer un paramètre RF mais devenir inadaptée à la structure du terminal. Une fixation souple peut réduire les contraintes mécaniques mais permettre des mouvements excessifs de l’antenne. La conception finale doit trouver un équilibre entre tous ces facteurs.
Pourquoi la modification du gain d’antenne n’a pas résolu le problème
Le client avait déjà testé des antennes à gain élevé et à faible gain. Il s’agissait d’une étape de dépannage raisonnable, mais elle ne traitait pas le principal mécanisme de défaillance.
Un gain plus élevé n’est pas une solution universelle
Le gain d’antenne décrit la manière dont le rayonnement est concentré dans certaines directions. Il ne crée pas de puissance d’émission supplémentaire, n’élimine pas l’atténuation due aux cultures et ne corrige pas automatiquement l’inadaptation de polarisation. Selon la structure de l’antenne, augmenter le gain peut aussi réduire la couverture dans un plan.
Pour un robot en mouvement, une zone d’élévation utile plus étroite peut rendre la liaison plus sensible aux variations de hauteur, d’inclinaison, de terrain et d’orientation. La valeur nominale en dBi peut sembler meilleure sur une fiche technique alors que la liaison sur le terrain devient moins stable.
C’est pour la même raison que le gain d’antenne ne doit jamais être évalué comme un indicateur isolé de la distance de communication. Les performances réelles dépendent du budget de liaison complet, du diagramme de rayonnement, de la polarisation, de l’installation, des obstacles, des interférences, des pertes de câble, de la puissance de sortie radio et de la sensibilité du récepteur.
Une réduction du gain à elle seule ne corrige pas une désadaptation de polarisation
Une antenne à gain plus faible peut offrir une couverture angulaire plus large dans certaines conceptions, mais cela ne garantit pas une réception stable à travers un couvert végétal dense. Si le champ reçu utile est fortement affecté par des composantes de polarisation changeantes et par le multitrajet, le simple remplacement d'une antenne standard par une autre peut laisser la cause profonde inchangée.
L'optimisation du diagramme de rayonnement doit correspondre au mouvement réel
L'ajustement du diagramme de rayonnement peut améliorer la couverture dans une direction donnée. Toutefois, un diagramme optimisé pour une installation fixe peut ne pas convenir à un robot qui ne cesse de tourner, de tanguer et de se déplacer entre les rangs de cultures.
Le choix entre antennes omnidirectionnelles et directionnelles doit donc être fondé sur l’enveloppe de mouvement réelle et la géométrie de la station de base. L’objectif de conception n’est pas le diagramme de rayonnement en espace libre le plus impressionnant. C’est le diagramme de rayonnement le plus utile une fois l’antenne installée sur le robot réel et utilisée dans le champ réel.
Optimiser une seule extrémité laisse la moitié de la liaison non maîtrisée
La station de base et le terminal du robot forment un seul système RF. Améliorer uniquement l’antenne du robot peut ne pas produire de résultat stable si l’antenne de la station de base présente un diagramme de rayonnement, une réponse de polarisation, une hauteur d’installation ou une zone de couverture inadaptés. L’inverse est également vrai.
Pour ce projet, RFLink a considéré les deux extrémités comme une paire coordonnée plutôt que comme deux éléments de catalogue sans lien.
Objectif technique 1 : améliorer la robustesse face aux variations de polarisation
La première priorité était de réduire la sensibilité de la liaison aux changements de polarisation causés par l’environnement de culture et les déplacements du robot.
Les ingénieurs RF de RFLink ont développé une structure d’antenne propriétaire pour cette condition de fonctionnement. La conception a été optimisée pour préserver une relation de couplage plus exploitable lorsque le terminal se déplaçait et que le canal de propagation changeait. Comme la structure rayonnante détaillée fait partie de la conception spécifique au projet, elle n’est pas divulguée dans cette étude de cas.
L’enseignement d’ingénierie important est que les performances de polarisation doivent être prises en compte au niveau du système. Une mention de polarisation nominale sur une fiche technique décrit une caractéristique d’antenne contrôlée. Elle ne permet pas de prédire pleinement ce qui se passe après l’installation de l’antenne sur une machine en mouvement et lorsque le signal traverse une végétation dense.
Le processus de conception s’est donc concentré sur la combinaison des éléments suivants :
- le comportement de rayonnement de l’antenne une fois installée ;
- les orientations attendues du robot ;
- la position et la zone de couverture de la station de base ;
- la structure des cultures environnantes ;
- les composants mécaniques et électroniques à proximité ; et
- l’interaction entre les deux antennes sur mesure.
Cela a fait passer le projet d’une simple comparaison de gain à une tâche d’optimisation du dispositif et de son environnement.
Objectif d’ingénierie 2 : concevoir une antenne de robot compacte et résistante aux vibrations
La deuxième priorité était l’intégration mécanique. L’antenne terminale devait s’intégrer au robot agricole intelligent sans créer de structure externe surdimensionnée ni devenir vulnérable aux vibrations continues.
RFLink a optimisé les dimensions de l’antenne et son agencement mécanique afin de réduire l’encombrement total tout en conservant le comportement RF requis. La structure a également été adaptée pour améliorer sa résistance aux mouvements et aux vibrations dans l’application robotique.
C’est important, car les vibrations peuvent affecter plus que la durabilité physique. Les mouvements répétés peuvent modifier l’orientation de l’antenne, le cheminement des câbles, la charge sur les connecteurs, la distance par rapport aux métaux à proximité ou la relation entre l’antenne et sa structure de montage. Même de petits changements mécaniques peuvent produire des variations RF lorsque la conception d’origine dispose de peu de marge.
L’antenne terminale a donc été développée comme un composant intégré du robot plutôt que comme un accessoire ajouté une fois la conception mécanique terminée. Cette approche au niveau du dispositif est similaire à celle d’autres projets robustes où les performances RF, l’espace compact, l’étanchéité et les vibrations doivent être pris en compte ensemble, comme pour l’étude de cas de RFLink sur une antenne personnalisée pour pack batterie..
La solution d’antennes appairées
Après avoir évalué le mécanisme de défaillance et les exigences d’installation, RFLink a réalisé deux conceptions sur mesure.
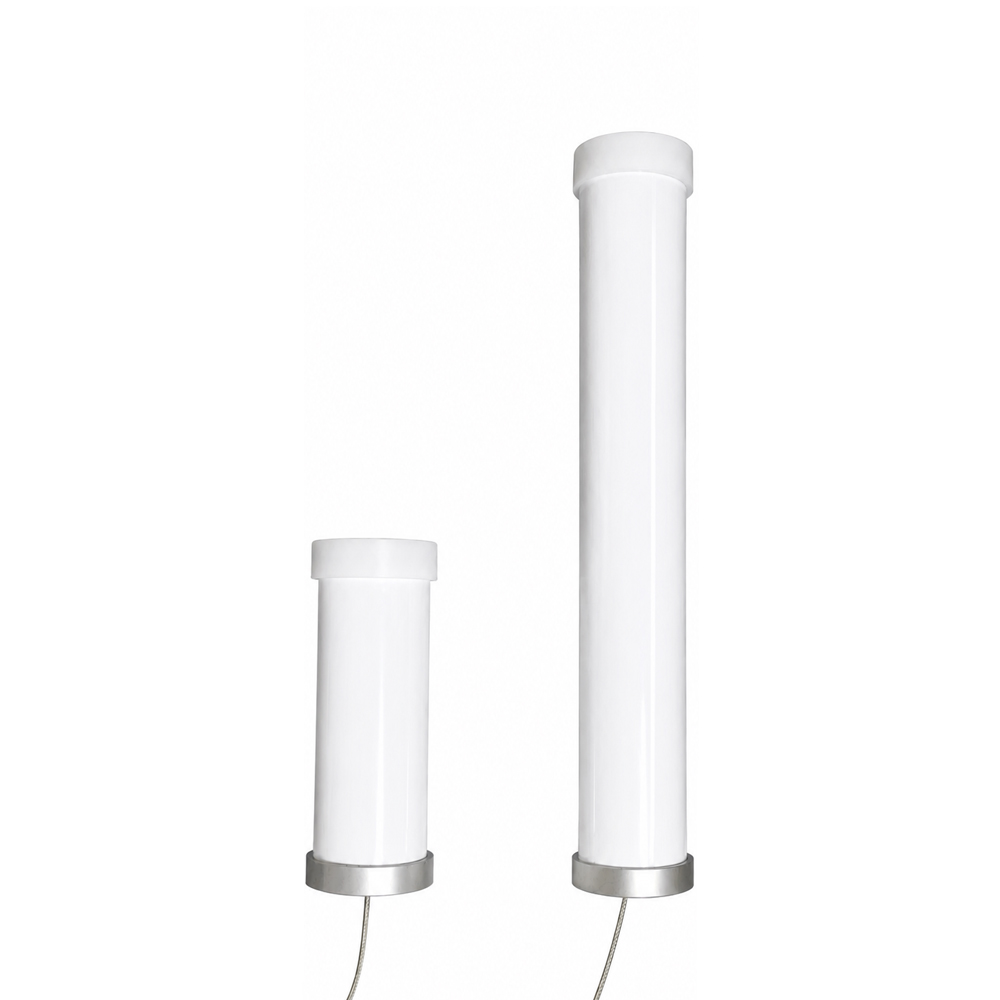
Antenne de station de base 4 dBi
Le côté station de base utilisait une conception à 4 dBi. L’objectif était un équilibre pratique entre une couverture utile du terrain et une concentration directionnelle, plutôt que de maximiser la valeur de gain.
L’antenne de station de base devait assurer la communication sur toute la zone de travail du robot tout en s’accordant avec les caractéristiques de polarisation et de diagramme de l’antenne terminale. Son rôle ne consistait pas simplement à émettre plus fort. Elle devait fournir une réponse appropriée en réception et en émission pour le trajet variable à travers le champ de maïs.
Antenne terminale de robot 2 dBi
Le terminal mobile utilisait une conception à 2 dBi. Cet objectif de gain répondait aux exigences de compacité et de tolérance aux mouvements du projet, tout en permettant aux ingénieurs de se concentrer sur le comportement de rayonnement une fois installé et sur la structure propriétaire orientée polarisation.
La conception du terminal prenait également en compte les contraintes de taille et de vibration du robot. Plutôt que de choisir une antenne standard plus grande uniquement parce qu’elle affichait un gain catalogue plus élevé, le projet a privilégié un fonctionnement stable dans l’installation prévue.
Pourquoi deux objectifs de gain différents se justifiaient
Les deux extrémités avaient des rôles différents.
La station de base était relativement fixe et pouvait utiliser une conception à gain modéré pour façonner la couverture sur la zone d’exploitation. Le terminal du robot était mobile, soumis à des contraintes mécaniques et exposé à des changements d’orientation continus. Sa conception exigeait un équilibre différent entre gain, couverture angulaire, taille et stabilité mécanique.
Utiliser 4 dBi côté station de base et 2 dBi côté terminal n’était donc pas une simple combinaison « antenne puissante + antenne faible ». Il s’agissait d’une répartition coordonnée des caractéristiques RF et mécaniques selon le rôle de chaque extrémité.
Tests client et résultat du projet
RFLink a livré au client les deux antennes personnalisées pour qu’il les teste en tant que paire complète. Le client a évalué les conceptions de la station de base et du terminal dans l’application prévue et a été satisfait du résultat.
Aucune donnée non étayée de distance, de débit, de RSSI, de perte de paquets ou de fréquence d’images vidéo n’est incluse dans cette étude de cas. Le résultat confirmé est que la solution personnalisée appairée a répondu aux attentes pratiques de test du client avec plus de succès que les antennes standard évaluées précédemment.
Le projet montre pourquoi les performances sur le terrain ne peuvent pas toujours être améliorées en passant sans cesse d’un modèle standard à gain élevé à un modèle à faible gain. Lorsque les problèmes dominants concernent une désadaptation de polarisation, du multitrajet dynamique, le mouvement de l’appareil, l’intégration mécanique et l’interaction entre les extrémités, la solution correcte peut nécessiter une conception personnalisée pour l’ensemble de la liaison RF.
Cinq enseignements d’ingénierie tirés de ce projet de robot agricole
1. Identifier le mécanisme de défaillance avant de choisir le gain
Une liaison faible ou instable ne signifie pas automatiquement que l’antenne a besoin de plus de gain. Les ingénieurs doivent d’abord déterminer si la limitation principale est l’affaiblissement de trajet, une désadaptation de polarisation, des zéros de diagramme, un désaccord d’installation, des interférences, une perte dans les câbles, les performances du récepteur ou une combinaison de facteurs.
2. Tester dans l’environnement réel des cultures
Les tests en champ ouvert sont utiles, mais ils peuvent ne pas représenter des cultures arrivées à maturité. La hauteur des cultures, l’humidité, l’orientation des rangs, la hauteur de l’antenne et le trajet du robot peuvent tous influencer la propagation. La validation doit inclure la condition de champ prévue chaque fois que possible.
3. Concevoir ensemble les deux extrémités d’une liaison critique
Une station de base et un terminal mobile forment un seul système de communication. Une conception d'antenne coordonnée peut être plus efficace que l'optimisation indépendante de chaque extrémité.
4. Considérer la stabilité mécanique comme une composante de la stabilité RF
Le mouvement de l'antenne, le déplacement du câble, les contraintes sur les connecteurs et la variation de la distance aux éléments métalliques peuvent tous affecter le comportement RF. Une structure résistante aux vibrations aide à préserver à la fois la fiabilité mécanique et la répétabilité des performances de l'antenne.
5. Optimiser les performances en situation installée, pas le chiffre de la fiche technique
Le gain en espace libre et le VSWR sont des paramètres utiles, mais ils ne décrivent pas le système installé dans son ensemble. L'évaluation finale doit prendre en compte le boîtier réel, le lieu de montage, les composants à proximité, le cheminement des câbles, les mouvements et l'environnement d'exploitation.
Questions fréquentes
Pourquoi les antennes à gain élevé n'ont-elles pas permis de stabiliser la liaison vidéo du robot ?
Un gain plus élevé n'a pas éliminé les pertes dues à la végétation, les trajets multiples dynamiques ni l'inadéquation de polarisation. Il a peut-être aussi concentré le rayonnement d'une manière moins tolérante à l'inclinaison et aux mouvements du robot. Le projet exigeait une structure et un diagramme de rayonnement adaptés au canal réel, et pas simplement une valeur dBi plus élevée.
Le maïs fait-il toujours tourner la polarisation de l'antenne ?
Il est plus exact de dire qu'un couvert de maïs dense peut atténuer, réfléchir et diffuser les ondes radio, produisant des composantes reçues dont l'amplitude, la phase, la direction et le contenu en polarisation varient. L'effet dépend de la fréquence, de l'état de la culture, de la géométrie et du positionnement de l'antenne ; il ne s'agit pas d'une rotation fixe appliquée par chaque plant.
Pourquoi l'antenne de la station de base était-elle de 4 dBi, tandis que celle du robot était de 2 dBi ?
La station de base et le robot avaient des exigences d'installation et de couverture différentes. Le côté fixe pouvait utiliser un gain modéré pour couvrir la zone de travail, tandis que le côté mobile nécessitait une conception compacte plus tolérante aux changements d'orientation et aux vibrations. Ces valeurs ont été choisies dans le cadre d'une conception système appariée.
Peut-on utiliser un même modèle d'antenne standard aux deux extrémités ?
C'est parfois possible, mais pas automatiquement. Si les deux extrémités ont des hauteurs de montage, des structures, des mouvements, des exigences de couverture ou des matériaux à proximité différents, des conceptions d'antenne distinctes peuvent donner un meilleur résultat système.
Quelles informations sont nécessaires pour développer une antenne personnalisée pour un robot agricole ?
Les informations utiles comprennent la bande de fréquences et le protocole sans fil, la puissance de sortie radio et la sensibilité du récepteur, les performances requises pour les données ou la vidéo, l'emplacement de la station de base, le parcours du robot, le type et la hauteur des cultures, la zone de montage de l'antenne, les métaux et équipements électroniques à proximité, les exigences relatives aux câbles et connecteurs, les limites de taille, les conditions de vibration, les besoins de protection vis-à-vis de l'environnement et la méthode de validation cible.
Conclusion
Ce projet de robot pour champs de maïs montre que la fiabilité de la transmission sans fil ne dépend pas toujours du choix de l’antenne au gain le plus élevé. Le client avait déjà testé plusieurs antennes à gain élevé, à faible gain et à diagramme ajusté sans parvenir à résoudre l’instabilité.
La démarche qui a fonctionné consistait à traiter le véritable problème système : l’évolution des conditions de polarisation, l’atténuation et les trajets multiples induits par les cultures, l’orientation du mobile, l’installation compacte, les vibrations et l’interaction entre la station de base et le terminal.
En développant une antenne de station de base de 4 dBi et une antenne de terminal de robot de 2 dBi comme solution personnalisée coordonnée, RFLink a fourni une conception que le client a validée avec succès dans son application.
Pour les robots agricoles, les équipements IoT extérieurs et autres appareils mobiles qui ne peuvent pas obtenir des performances stables avec des antennes standard, RFLink peut analyser l’environnement RF complet et développer une antenne adaptée à la structure réelle de l’appareil et à ses conditions de fonctionnement. Pour lancer une évaluation, contactez RFLink en indiquant votre bande de fréquences, votre plan d’installation, vos limites mécaniques et vos exigences de liaison cible.